汽车涂装机器人喷涂:机械臂、旋杯与输送链怎样跑成一个系统?
机器人喷涂不是让机械臂替人挥枪。要把涂料稳定落在车身曲面上,机器人、旋杯、输送链、PLC和工艺参数必须同节拍配合,一处失步,首件就会先暴露问题。
喷涂单元不是一台机器人
汽车涂装里常见的机器人喷涂单元,至少包含机器人本体和控制系统、旋杯系统、气动控制、PLC以及人机界面。它们各管一段,却不能各自为战。机器人负责姿态和轨迹,旋杯控制雾化与喷幅,PLC在两套系统之间传递信号,人机界面让操作人员看见运行状态并调整被授权的参数。
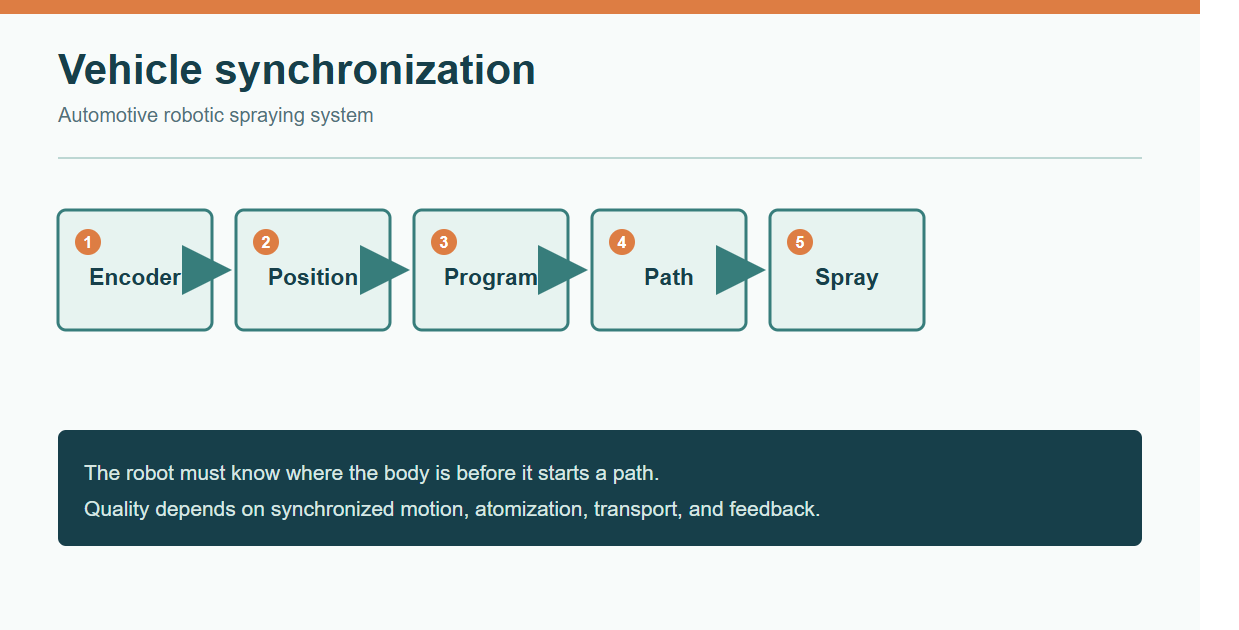
车身在输送链上移动,喷涂也随之移动。系统会借助输送链编码器确认车身位置,再按预先建立的车型程序启动、关闭或等待机器人动作。传送链停止时,机器人不能继续按原节拍走下去,必须在设定位置等待。这是设备联锁,不是小题大做。

轨迹、车身与旋杯要同时对上
机器人轨迹通常不是临场生成的。车身曲面、开口边缘和容易堆漆的区域,需要在前期仿形或离线规划阶段被写入程序。量产时,机器人按固定程序运动,同时跟踪输送链带来的车身位置变化。
真正容易出问题的地方,往往在接口处。车身识别不对、同步信号延迟、程序版本混用,或者旋杯状态与轨迹节拍不一致,都可能让喷幅落点偏移。外观看起来像是一点小缺陷,往下查可能要回到车型数据、编码器信号和控制逻辑。
旋杯决定涂料怎样离开设备
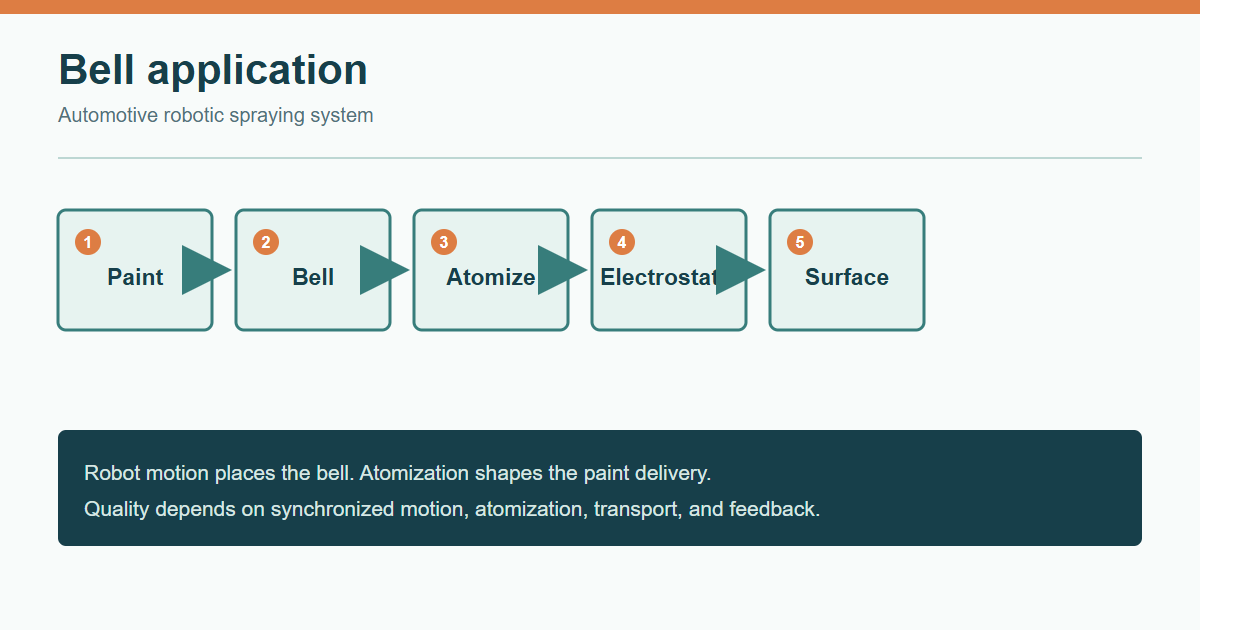
静电旋杯把涂料雾化后送向车身,是机器人喷涂的关键执行端。机器人把旋杯送到正确的位置和角度,旋杯负责把涂料以合适的状态送出去。两者缺一不可。
所以,喷涂质量不能只盯机械臂。喷幅、雾化状态、供漆和气路条件都会影响膜厚均匀性、边缘覆盖和表面效果。调试时应把机器人程序、旋杯参数和现场工艺要求放在同一个问题里看,别把工艺问题简单归成“机器人没走准”。
一次喷涂至少经过三道关
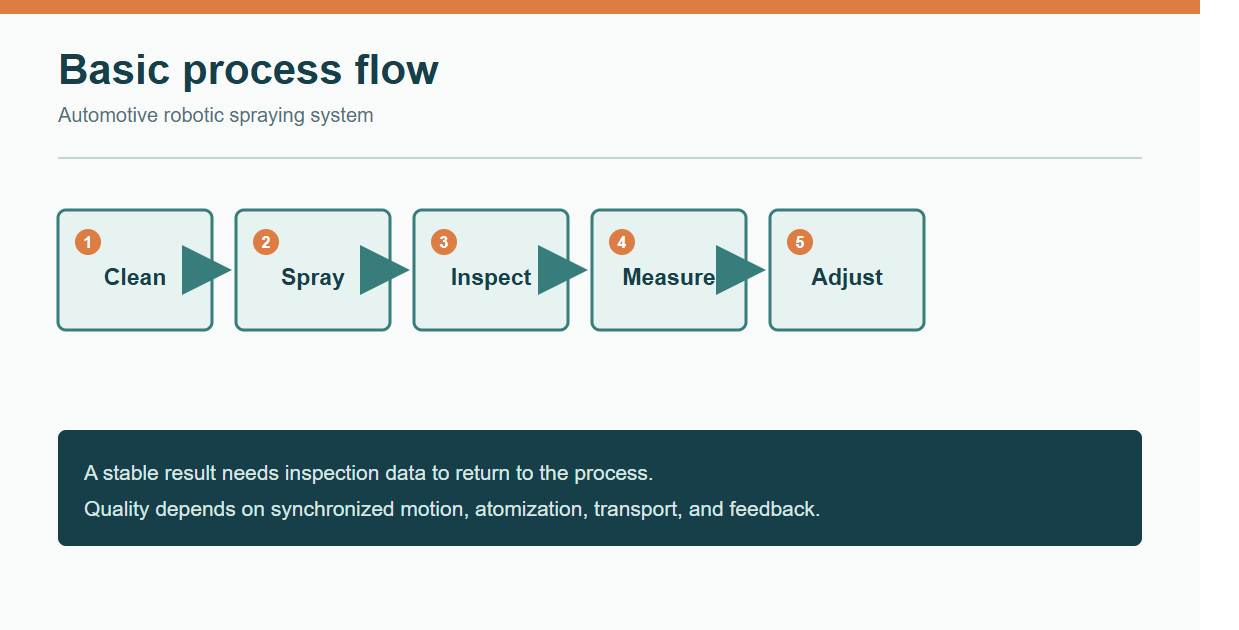
来源文章把基本链路概括为喷涂前擦净、机器人喷涂和喷涂后膜厚检查。这三步看起来直白,却各有不能省略的理由。
表面清洁是为了减少颗粒、缩孔等外观风险。喷涂阶段要把轨迹、雾化、供漆和车身节拍稳定下来。膜厚检查则把结果拉回到可测量的层面,给工艺调整留下依据。只有把检查结果反馈到前面的程序和参数,工艺才不是一次性的“喷完就算”。
机器人数量和布局,先算产能再谈设备
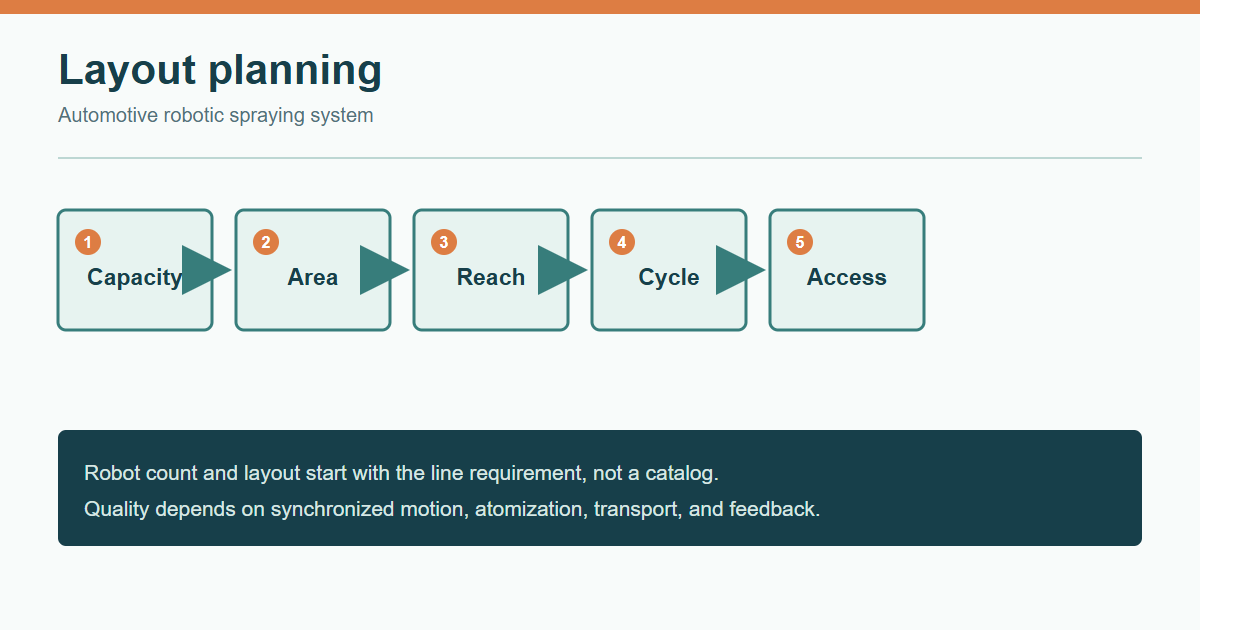
一条线需要多少台机器人,不存在脱离现场的标准答案。来源文章指出,设计产能、产品喷涂面积、目标干膜膜厚和静电旋杯喷涂参数都会影响数量计算。车身越复杂、节拍越紧、覆盖要求越高,布局就越不能凭经验拍板。
布局还要看可达性。门框、裙边、轮罩和内腔等部位,对机器人姿态、喷涂角度和工位分工提出不同要求。前期规划时把车身区域、工位节拍和后续维护空间一起放进模型,后面少一次返工,就少一次停线风险。
稳定量产,离不开核心部件和维护闭环
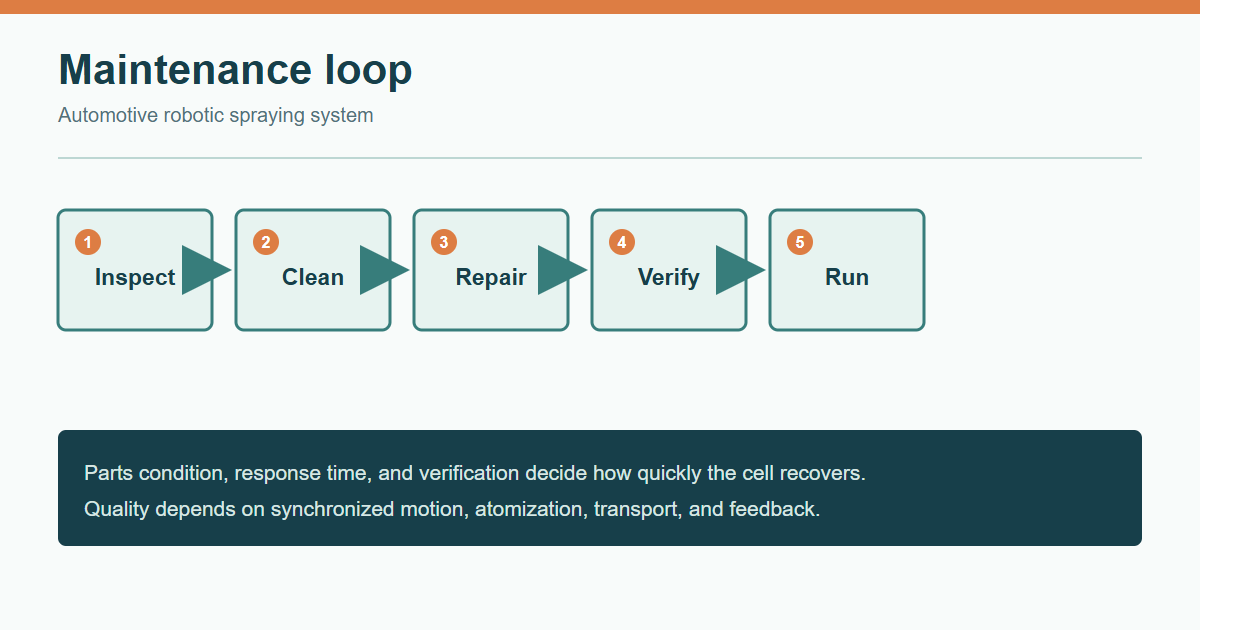
喷涂单元跑得久,靠的不只是一次调试成功。旋杯、空气马达、雾化器、齿轮泵、整形环等部件的状态会直接影响雾化和喷幅。备件交期、维修响应和现场适配,也会在设备发生波动时决定问题能否尽快收住。
造易长期服务汽车涂装现场,围绕雾化器、空气马达、旋杯、齿轮泵、整形环、HUB、换色阀等喷涂核心部件提供国产化替代、维修和定制化改进服务。对涂装车间来说,先把高价值部件的维修、清洗和失效问题处理扎实,再逐步验证替代方案,通常比一次性更换整套设备更可控。
把一层漆喷稳,靠的是系统协同
机器人喷涂的价值,在于把重复动作和工艺节拍做得更稳定。但它不是“装上机器人就结束”的项目。车身位置、轨迹程序、旋杯状态、输送链同步、膜厚检查和维护策略,少一项都可能把稳定性拉低。
对造易而言,这类涂装升级最终仍会落到喷涂核心部件的稳定供应、维修效率和现场问题解决上。围绕雾化器、空气马达、旋杯、齿轮泵、整形环等部件,造易将继续通过国产化替代、维修服务和定制化改进,帮助客户在守住喷涂质量的同时降低维护与停线成本。